



 Signal
|
Кількість
|
Вартість
|
||
|
|
|||
|
|
|||
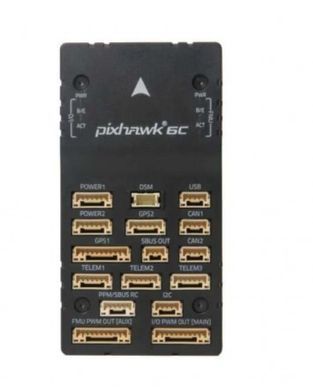
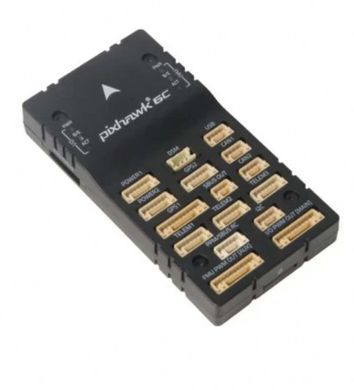
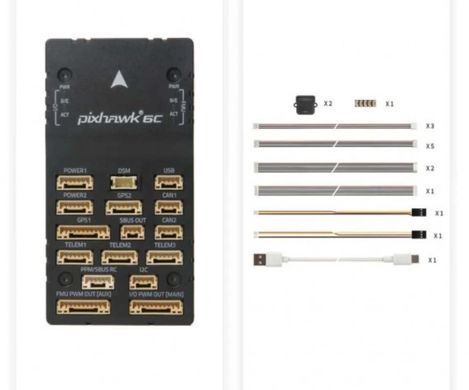
Політний контролер Holybro Pixhawk 6C у пластиковому корпусі
Платформа для автономного керування
Holybro Pixhawk 6C — політний контролер на базі відкритого стандарту FMUv6C для безпілотних літальних апаратів та робототехнічних проєктів. Модель поєднує процесор STM32H743, два інерційні модулі та підтримку програмного забезпечення PX4 і ArduPilot. Версія у пластиковому корпусі важить 34,6 г і підходить для конструкцій, де важливо зменшити масу бортової електроніки.
Контролер може стати основою системи керування для дослідницького апарата, дрона для аерознімання, моніторингу територій або сільськогосподарських спостережень. Доступні режими польоту та автономні функції визначаються вибраною прошивкою, налаштуваннями й підключеними периферійними пристроями.
Процесор STM32H743 із частотою 480 МГц
Основний процесор FMU побудований на 32-бітному ядрі Arm Cortex-M7 і працює з тактовою частотою до 480 МГц. Обсяг флеш-пам’яті становить 2 МБ, оперативної пам’яті SRAM — 1 МБ.
Обчислювальні ресурси використовуються для обробки показань датчиків, оцінювання положення апарата, стабілізації та виконання навігаційних алгоритмів. Окремий процесор вводу-виводу STM32F103 із ядром Arm Cortex-M3 працює на частоті 72 МГц.
Два інерційні модулі
Pixhawk 6C оснащений датчиками прискорення та кутової швидкості ICM-42688-P і BMI088. У попередніх апаратних ревізіях замість BMI088 використовувався BMI055, тому під час підбору обладнання варто враховувати версію контролера.
Дублювання інерційних вимірювань дає програмному забезпеченню можливість порівнювати дані та виявляти розбіжності. Реакція на несправність датчика залежить від можливостей і налаштувань автопілота.
Вбудований магнітометр IST8310 вимірює магнітне поле, а барометр MS5611 — атмосферний тиск, який використовується системою для оцінювання висоти.
Віброізоляція датчиків
Внутрішня система віброізоляції зменшує вплив високочастотних коливань на інерційні сенсори. Це допомагає знизити вимірювальний шум від силової установки та рами.
Для отримання коректних даних також важливі правильне встановлення контролера, справний стан двигунів і балансування пропелерів. Віброізоляція доповнює ці заходи та не усуває потребу в якісному складанні апарата.
Сумісність із PX4 та ArduPilot
Підтримка відкритих платформ PX4 і ArduPilot дозволяє адаптувати контролер до різних конфігурацій апаратів. Користувач може налаштовувати режими керування, калібрувати датчики, задавати параметри навігації та аналізувати роботу системи.
Для виконання завдань, що потребують визначення координат, необхідне відповідне зовнішнє навігаційне обладнання. Функціональність готового апарата залежить від усієї системи, включно з датчиками, живленням і засобами зв’язку.
Легкий пластиковий корпус
Розміри контролера становлять 84,8 × 44 × 12,4 мм. Невелика висота корпусу спрощує розміщення в обмеженому просторі, а маса 34,6 г зменшує навантаження на конструкцію.
Корпус закриває плату та знижує ризик випадкового контакту з електронними компонентами під час монтажу. Місце встановлення потрібно обирати з урахуванням захисту від вологи, забруднення та механічних впливів.
Живлення
Максимальна вхідна напруга живлення контролера становить 6 В, допустима напруга живлення через USB — 4,75–5,25 В. Для сервошини зазначений діапазон 0–36 В. Цей параметр стосується окремої шини та не означає можливості подавати 36 В на основний вхід живлення контролера.
Основні переваги
- відкритий апаратний стандарт FMUv6C;
- процесор Arm Cortex-M7 із частотою до 480 МГц;
- 2 МБ флеш-пам’яті та 1 МБ SRAM;
- два модулі гіроскопа й акселерометра;
- вбудовані магнітометр і барометр;
- внутрішня віброізоляція;
- підтримка PX4 та ArduPilot;
- пластиковий корпус масою 34,6 г.
Технічні характеристики
- Бренд: Holybro
- Модель: Pixhawk 6C
- Тип пристрою: політний контролер
- Апаратний стандарт: FMUv6C
- Матеріал корпусу: пластик
- Основний процесор: STM32H743, 32-бітний Arm Cortex-M7
- Частота основного процесора: до 480 МГц
- Флеш-пам’ять: 2 МБ
- Оперативна пам’ять: 1 МБ SRAM
- Процесор вводу-виводу: STM32F103, Arm Cortex-M3, 72 МГц
- Гіроскоп та акселерометр №1: ICM-42688-P
- Гіроскоп та акселерометр №2: BMI088; у попередніх ревізіях — BMI055
- Магнітометр: IST8310
- Барометр: MS5611
- Віброізоляція: вбудована
- Підтримуване ПЗ: PX4, ArduPilot
- Максимальна вхідна напруга живлення: 6 В
- Живлення через USB: 4,75–5,25 В
- Діапазон напруги сервошини: 0–36 В
- Обмеження вихідного струму TELEM1: 1,5 А
- Спільне обмеження вихідного струму решти портів: 1,5 А
- Робоча температура: від −40 до +85 °C
- Габарити: 84,8 × 44 × 12,4 мм
- Маса у пластиковому корпусі: 34,6 г