



 Signal
|
Количество
|
Стоимость
|
||
|
|
|||
|
|
|||
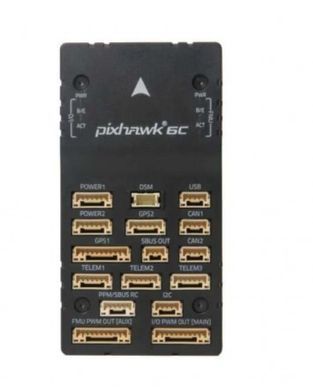
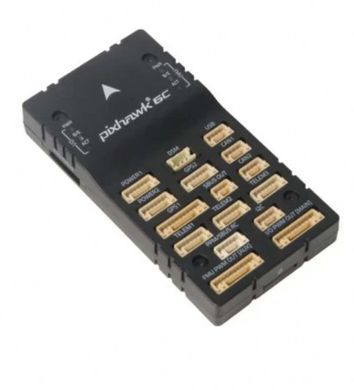
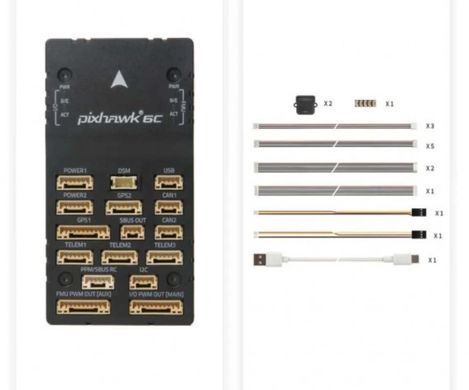
Полетный контроллер Holybro Pixhawk 6C в пластиковом корпусе
Платформа для автономного управления
Holybro Pixhawk 6C — полетный контроллер на основе открытого стандарта FMUv6C для беспилотных летательных аппаратов и робототехнических проектов. Модель объединяет процессор STM32H743, два инерциальных модуля и поддержку программного обеспечения PX4 и ArduPilot. Исполнение в пластиковом корпусе весит 34,6 г и подходит для конструкций, в которых важно снизить массу бортовой электроники.
Контроллер можно использовать при разработке исследовательских аппаратов, дронов для аэросъемки, наблюдения за территориями и сельскохозяйственного мониторинга. Доступные режимы полета и автономные функции зависят от прошивки, настроек и подключенного оборудования.
Процессор STM32H743 с частотой 480 МГц
Основной процессор FMU использует 32-битное ядро Arm Cortex-M7 и работает с частотой до 480 МГц. Контроллер располагает 2 МБ флеш-памяти и 1 МБ оперативной памяти SRAM.
Вычислительные ресурсы задействованы в обработке показаний датчиков, оценке положения аппарата, стабилизации и выполнении навигационных алгоритмов. Отдельный процессор ввода-вывода STM32F103 построен на ядре Arm Cortex-M3 и работает на частоте 72 МГц.
Два инерциальных модуля
Для измерения ускорения и угловой скорости предусмотрены ICM-42688-P и BMI088. В предыдущих аппаратных ревизиях вместо BMI088 применялся BMI055, поэтому при подборе оборудования необходимо учитывать версию устройства.
Дублирование инерциальных измерений позволяет программному обеспечению сопоставлять показания и обнаруживать расхождения. Поведение системы при неисправности одного из датчиков определяется возможностями и настройками автопилота.
Магнитометр IST8310 измеряет магнитное поле. Барометр MS5611 отслеживает атмосферное давление, используемое системой для оценки высоты.
Внутренняя виброизоляция
Встроенная система виброизоляции уменьшает влияние высокочастотных колебаний на инерциальные датчики. Это помогает снизить измерительный шум, возникающий из-за работы двигателей и передачи вибраций через раму.
Дополнительно важны правильный монтаж контроллера, исправность силовой установки и балансировка пропеллеров. Виброизоляция работает в сочетании с этими мерами и не заменяет качественную сборку аппарата.
Работа с PX4 и ArduPilot
Совместимость с открытыми платформами PX4 и ArduPilot позволяет адаптировать Pixhawk 6C к различным конфигурациям. Пользователь получает возможность выбирать режимы управления, калибровать датчики, настраивать навигацию и анализировать работу системы.
Для задач, требующих определения координат, необходимо соответствующее внешнее навигационное оборудование. Возможности готового аппарата зависят от всей конфигурации, включая датчики, питание и средства связи.
Компактный пластиковый корпус
Габариты Holybro Pixhawk 6C составляют 84,8 × 44 × 12,4 мм. Небольшая высота упрощает размещение в ограниченном пространстве, а масса 34,6 г позволяет уменьшить нагрузку на конструкцию.
Корпус закрывает плату и снижает вероятность случайного контакта с электронными компонентами при установке. Монтажное место следует выбирать с учетом защиты от влаги, загрязнений и механических воздействий.
Параметры питания
Максимальное входное напряжение питания контроллера составляет 6 В. При подключении через USB допустим диапазон 4,75–5,25 В.
Для сервошины указан диапазон 0–36 В. Он относится к отдельной шине и не допускает подачи такого напряжения на основной вход питания полетного контроллера.
Основные преимущества
- открытый аппаратный стандарт FMUv6C;
- процессор Arm Cortex-M7 с частотой до 480 МГц;
- 2 МБ флеш-памяти и 1 МБ SRAM;
- два модуля гироскопа и акселерометра;
- встроенные магнитометр и барометр;
- внутренняя виброизоляция;
- поддержка PX4 и ArduPilot;
- пластиковый корпус массой 34,6 г.
Технические характеристики
- Бренд: Holybro
- Модель: Pixhawk 6C
- Тип устройства: полетный контроллер
- Аппаратный стандарт: FMUv6C
- Материал корпуса: пластик
- Основной процессор: STM32H743, 32-битный Arm Cortex-M7
- Частота основного процессора: до 480 МГц
- Флеш-память: 2 МБ
- Оперативная память: 1 МБ SRAM
- Процессор ввода-вывода: STM32F103, Arm Cortex-M3, 72 МГц
- Гироскоп и акселерометр №1: ICM-42688-P
- Гироскоп и акселерометр №2: BMI088; в предыдущих ревизиях — BMI055
- Магнитометр: IST8310
- Барометр: MS5611
- Виброизоляция: встроенная
- Поддерживаемое ПО: PX4, ArduPilot
- Максимальное входное напряжение питания: 6 В
- Питание через USB: 4,75–5,25 В
- Диапазон напряжения сервошины: 0–36 В
- Ограничение выходного тока TELEM1: 1,5 А
- Общее ограничение выходного тока остальных портов: 1,5 А
- Рабочая температура: от −40 до +85 °C
- Габариты: 84,8 × 44 × 12,4 мм
- Масса в пластиковом корпусе: 34,6 г