




 Signal
|
Кількість
|
Вартість
|
||
|
|
|||
|
|
|||
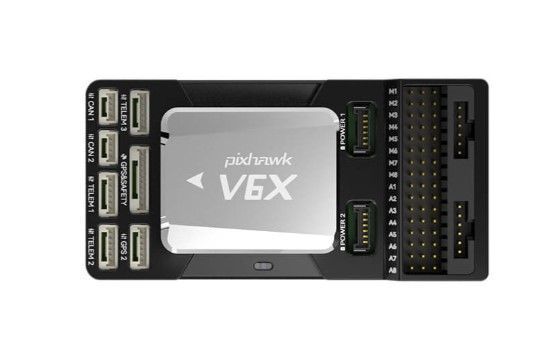
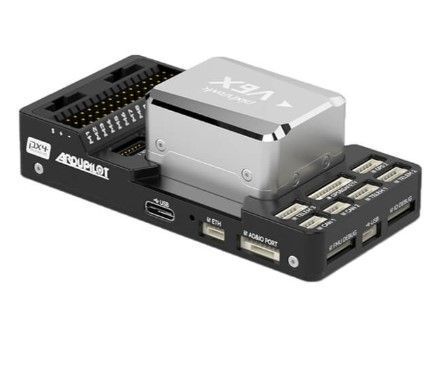
Політний контролер CUAV Pixhawk V6X
Автопілот для дослідницьких і професійних проєктів
CUAV Pixhawk V6X — політний контролер для безпілотних апаратів, який поєднує процесор STM32H753IIK6, три інерційні модулі та два барометри. Модель підтримує прошивки ArduPilot і PX4 та дозволяє створювати системи керування з різними наборами навігаційного обладнання й периферії.
Контролер підходить для розроблення апаратів для аерознімання, картографування, моніторингу територій і дослідницьких завдань. Можливості готової системи визначаються конфігурацією, версією прошивки, датчиками та налаштуваннями автопілота.
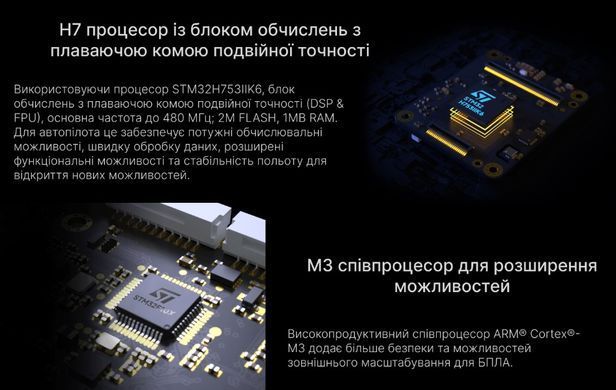
Процесор STM32H753IIK6
Основою Pixhawk V6X є мікроконтролер STM32H753IIK6 з ядром Arm Cortex-M7 і тактовою частотою до 480 МГц. Підтримка DSP-інструкцій та операцій із плаваючою комою FPU використовується для обробки сигналів і навігаційних обчислень.
Контролер має 1 МБ оперативної пам’яті та 2 МБ флеш-пам’яті. Обчислювальні ресурси забезпечують виконання алгоритмів стабілізації, обробку показань сенсорів і роботу програмного забезпечення автопілота. Окремий процесор вводу-виводу STM32F103 побудований на ядрі Arm Cortex-M3.
Три інерційні модулі
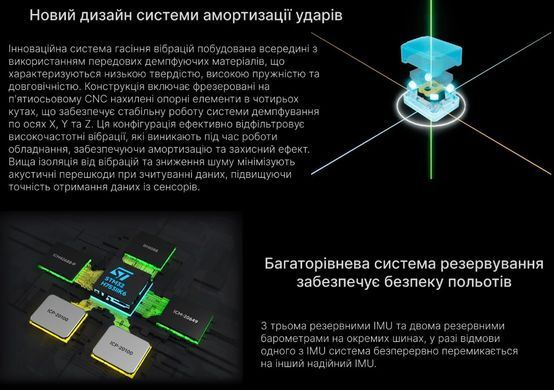
У Pixhawk V6X використовуються три IMU: BMI088, ICM-20649 та ICM-42688-P. Кожен модуль містить акселерометр і гіроскоп для вимірювання прискорення та кутової швидкості.
Резервування дає автопілоту додаткові джерела даних для оцінювання руху апарата. Програмне забезпечення може порівнювати показання та виявляти розбіжності між сенсорами. Реакція на некоректні вимірювання залежить від прошивки та її налаштувань.
Два барометри та магнітометр RM3100
Два датчики ICP-20100 вимірюють атмосферний тиск, який використовується для барометричного оцінювання висоти. Наявність двох барометрів забезпечує резервування цього джерела вимірювань.
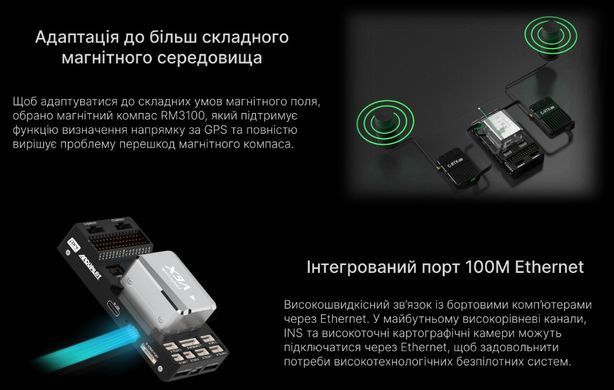
Вбудований магнітометр RM3100 вимірює магнітне поле для використання в алгоритмах визначення орієнтації. Для коректної роботи компаса важливі калібрування та розміщення контролера з урахуванням впливу силової проводки, двигунів і металевих елементів конструкції.
Вбудована віброізоляція
Система гасіння вібрацій зменшує передавання механічних коливань до інерційних датчиків. Це допомагає знизити вплив високочастотних вібрацій на вимірювання під час роботи силової установки.
Віброізоляція доповнює правильне встановлення контролера, балансування пропелерів і обслуговування двигунів. Якість складання апарата залишається важливою умовою отримання стабільних даних від сенсорів.
Ethernet, UART і CAN
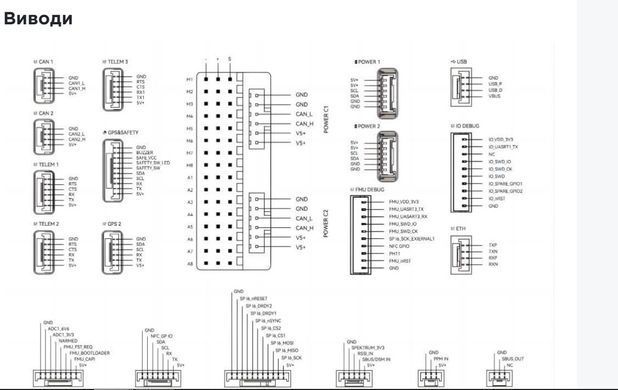
Pixhawk V6X оснащений інтерфейсами Ethernet 100 Мбіт/с, UART і CAN. Вони дають змогу організувати обмін даними з сумісними зовнішніми пристроями: навігаційними модулями, телеметрією та бортовими обчислювачами.
Можливість інтеграції з інерційними навігаційними системами або картографічними камерами залежить від протоколів конкретного обладнання та підтримки у прошивці. Наявність відповідного роз’єму є лише однією з умов сумісності.
Підтримка ArduPilot і PX4
Відкриті платформи ArduPilot та PX4 дозволяють адаптувати контролер до завдань проєкту. Користувач може налаштовувати режими керування, калібрувати датчики й визначати параметри автономної роботи.
Такий підхід зручний для розробників, які поступово розширюють систему: додають навігаційне обладнання, змінюють периферію або вдосконалюють алгоритми керування.
Основні переваги
- процесор STM32H753IIK6 із частотою до 480 МГц;
- підтримка DSP та FPU;
- три інерційні модулі;
- два барометри ICP-20100;
- магнітометр RM3100;
- вбудована система віброізоляції;
- інтерфейси Ethernet, UART і CAN;
- підтримка прошивок ArduPilot та PX4.
Технічні характеристики
- Виробник: CUAV
- Модель: Pixhawk V6X
- Тип пристрою: політний контролер
- Основний процесор: STM32H753IIK6
- Архітектура основного процесора: Arm Cortex-M7
- Тактова частота: до 480 МГц
- Підтримка обчислень: DSP, FPU
- Оперативна пам’ять: 1 МБ
- Флеш-пам’ять: 2 МБ
- Процесор вводу-виводу: STM32F103, Arm Cortex-M3
- Кількість інерційних модулів: 3
- Гіроскопи й акселерометри: BMI088, ICM-20649, ICM-42688-P
- Барометри: 2 × ICP-20100
- Магнітометр: RM3100
- Віброізоляція: вбудована
- Ethernet: 100 Мбіт/с
- Інтерфейси зв’язку: Ethernet, UART, CAN
- Підтримувані прошивки: ArduPilot, PX4