




 Signal
|
Количество
|
Стоимость
|
||
|
|
|||
|
|
|||
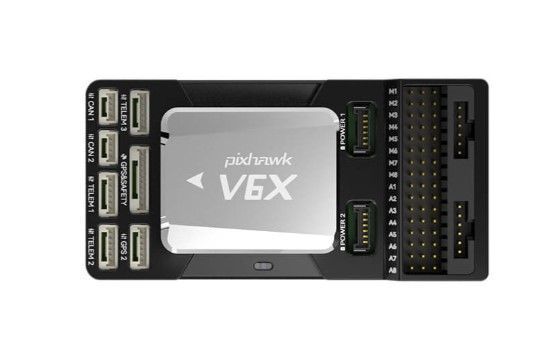
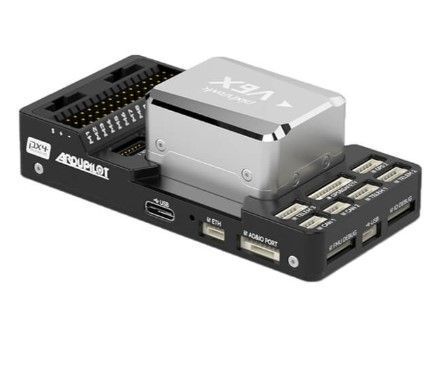
Полетный контроллер CUAV Pixhawk V6X
Автопилот для исследовательских и профессиональных проектов
CUAV Pixhawk V6X — полетный контроллер для беспилотных аппаратов, объединяющий процессор STM32H753IIK6, три инерциальных модуля и два барометра. Модель поддерживает прошивки ArduPilot и PX4 и позволяет создавать системы управления с различными наборами навигационного оборудования и периферии.
Контроллер подходит для разработки аппаратов для аэросъемки, картографирования, наблюдения за территориями и исследовательских задач. Возможности готовой системы определяются конфигурацией, версией прошивки, датчиками и настройками автопилота.
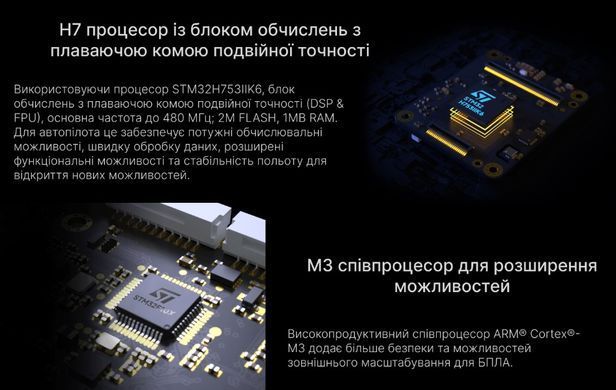
Процессор STM32H753IIK6
В основе Pixhawk V6X находится микроконтроллер STM32H753IIK6 с ядром Arm Cortex-M7 и тактовой частотой до 480 МГц. Поддержка DSP-инструкций и операций с плавающей точкой FPU используется для обработки сигналов и навигационных вычислений.
Объем оперативной памяти составляет 1 МБ, флеш-памяти — 2 МБ. Вычислительные ресурсы задействованы в алгоритмах стабилизации, обработке показаний сенсоров и работе программного обеспечения автопилота. Отдельный процессор ввода-вывода STM32F103 построен на ядре Arm Cortex-M3.
Три инерциальных модуля
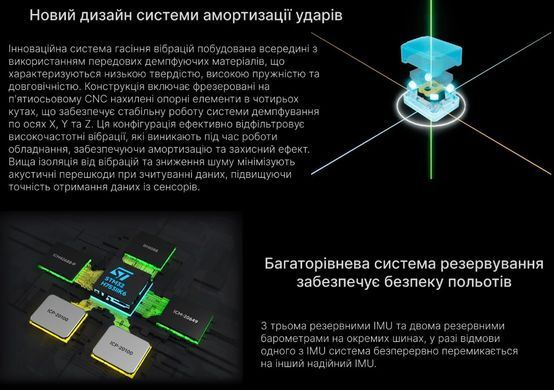
Pixhawk V6X оснащен тремя IMU: BMI088, ICM-20649 и ICM-42688-P. Каждый модуль объединяет акселерометр и гироскоп для измерения ускорения и угловой скорости.
Резервирование предоставляет автопилоту дополнительные источники данных для оценки движения аппарата. Программное обеспечение может сопоставлять показания и выявлять расхождения между сенсорами. Реакция на некорректные измерения зависит от прошивки и ее настроек.
Два барометра и магнитометр RM3100
Два датчика ICP-20100 измеряют атмосферное давление, используемое для барометрической оценки высоты. Наличие двух барометров обеспечивает резервирование этого источника измерений.
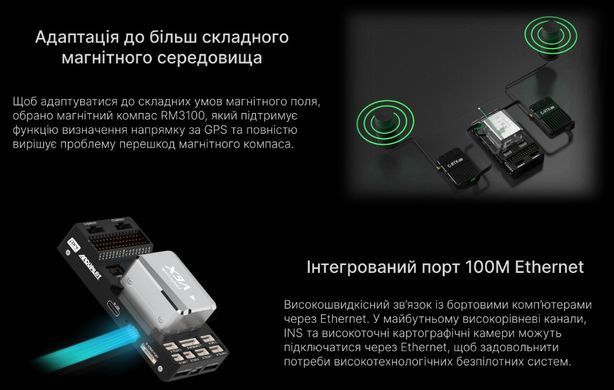
Встроенный магнитометр RM3100 измеряет магнитное поле для использования в алгоритмах определения ориентации. Для правильной работы компаса необходимы калибровка и размещение контроллера с учетом влияния силовой проводки, двигателей и металлических частей конструкции.
Встроенная виброизоляция
Система гашения вибраций уменьшает передачу механических колебаний на инерциальные датчики. Это помогает снизить влияние высокочастотных вибраций на измерения во время работы силовой установки.
Виброизоляция дополняет правильный монтаж контроллера, балансировку пропеллеров и обслуживание двигателей. Качество сборки аппарата остается важным условием получения стабильных показаний сенсоров.
Интерфейсы Ethernet, UART и CAN
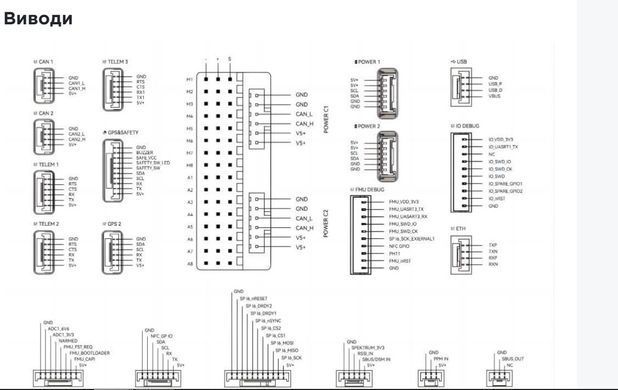
Pixhawk V6X поддерживает Ethernet 100 Мбит/с, UART и CAN. Эти интерфейсы позволяют организовать обмен данными с совместимым внешним оборудованием: навигационными модулями, телеметрией и бортовыми вычислителями.
Интеграция с инерциальными навигационными системами или картографическими камерами зависит от протоколов конкретных устройств и поддержки в прошивке. Совпадение типа разъема является лишь одним из условий совместимости.
Работа с ArduPilot и PX4
Поддержка открытых платформ ArduPilot и PX4 позволяет адаптировать контроллер к требованиям проекта. Пользователь может выбирать режимы управления, калибровать датчики и настраивать параметры автономной работы.
Это удобно при поэтапном развитии аппарата: добавлении навигационного оборудования, замене периферии или доработке алгоритмов управления. Доступные функции определяются выбранной программной платформой и всей конфигурацией системы.
Основные преимущества
- процессор STM32H753IIK6 с частотой до 480 МГц;
- поддержка DSP и FPU;
- три инерциальных модуля;
- два барометра ICP-20100;
- магнитометр RM3100;
- встроенная система виброизоляции;
- интерфейсы Ethernet, UART и CAN;
- поддержка прошивок ArduPilot и PX4.
Технические характеристики
- Производитель: CUAV
- Модель: Pixhawk V6X
- Тип устройства: полетный контроллер
- Основной процессор: STM32H753IIK6
- Архитектура основного процессора: Arm Cortex-M7
- Тактовая частота: до 480 МГц
- Поддержка вычислений: DSP, FPU
- Оперативная память: 1 МБ
- Флеш-память: 2 МБ
- Процессор ввода-вывода: STM32F103, Arm Cortex-M3
- Количество инерциальных модулей: 3
- Гироскопы и акселерометры: BMI088, ICM-20649, ICM-42688-P
- Барометры: 2 × ICP-20100
- Магнитометр: RM3100
- Виброизоляция: встроенная
- Ethernet: 100 Мбит/с
- Интерфейсы связи: Ethernet, UART, CAN
- Поддерживаемые прошивки: ArduPilot, PX4