



 Signal
|
Кількість
|
Вартість
|
||
|
|
|||
|
|
|||
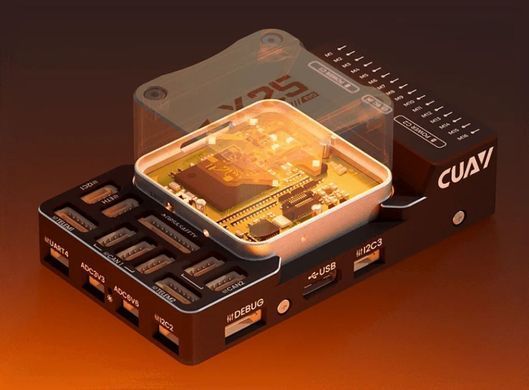
Польотний контролер CUAV X25 EVO
Автопілот для промислових безпілотних систем
CUAV X25 EVO — польотний контролер промислового класу для мультикоптерів, літаків, VTOL-платформ та інших автономних апаратів. Модель поєднує процесор STM32H7, три інерційні модулі, два барометри й розширені можливості підключення периферії.
Контролер підходить для розроблення систем аерознімання, картографування, інспекції об’єктів і моніторингу територій. Підтримка ArduPilot та PX4 дозволяє обирати програмну платформу відповідно до конфігурації апарата та завдань проєкту.
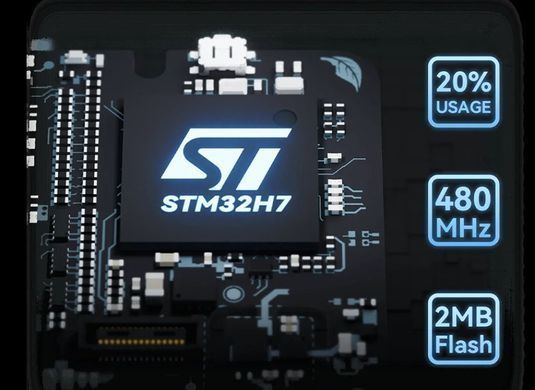
Процесор STM32H7 із частотою 480 МГц
Обчислювальна частина побудована на процесорі STM32H7 з ядром Arm Cortex-M7 і тактовою частотою 480 МГц. Його ресурси використовуються для обробки показань датчиків, оцінювання орієнтації, стабілізації та виконання навігаційних алгоритмів.
Це дозволяє використовувати X25 EVO як центральний елемент системи керування з різними типами датчиків і виконавчих механізмів. Конкретний набір функцій залежить від прошивки та підключеного обладнання.
Три інерційні модулі
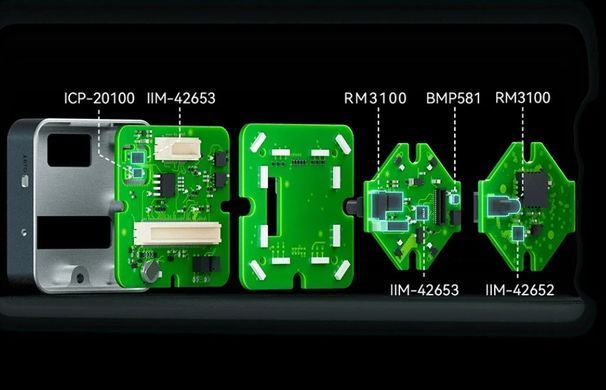
Сенсорна система містить два модулі IIM-42653 та один IIM-42652. Кожен IMU поєднує вимірювання прискорення й кутової швидкості, необхідні для визначення руху апарата.
Три джерела інерційних даних дають автопілоту можливість порівнювати показання та виявляти розбіжності. Резервування допомагає контролювати якість вимірювань, а реакція на несправність визначається алгоритмами й налаштуваннями прошивки.
Два барометри та магнітометр
Для вимірювання атмосферного тиску використовуються TDK ICP-20100 і Bosch BMP581. Їхні дані застосовуються під час барометричного оцінювання висоти.
Магнітометр RM3100 вимірює магнітне поле для використання в навігаційних алгоритмах. Під час установлення контролера необхідно враховувати розміщення силових кабелів, двигунів та інших джерел магнітних завад.
Температурна стабілізація
Подвійна система температурної компенсації спрямована на зменшення температурного дрейфу датчиків і стабілізацію умов роботи електроніки. Вона охоплює інерційні сенсори та компоненти, від яких залежить точність обробки й синхронізації вимірювань.
Це важливо під час прогрівання апарата та зміни температури навколишнього середовища. Температурна стабілізація доповнює калібрування сенсорів і правильне налаштування автопілота.
Подвійне демпфування вібрацій
У X25 EVO застосована система амортизації четвертого покоління, що поєднує внутрішнє демпфування із зовнішніми амортизувальними кріпленнями. Вона зменшує передавання коливань від рами до чутливих компонентів.
Для якісних вимірювань також важливі справність двигунів, балансування пропелерів і правильний монтаж. Система демпфування допомагає знизити вплив вібрацій, але не замінює ці заходи.
Інтерфейси для розширення системи
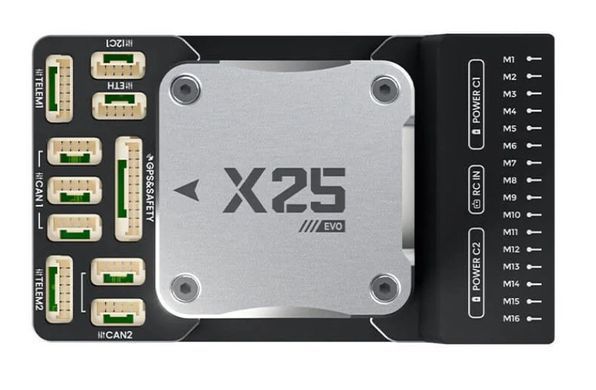
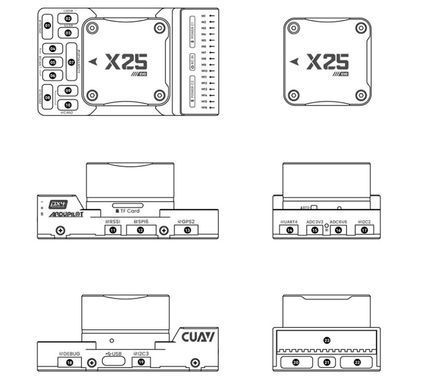
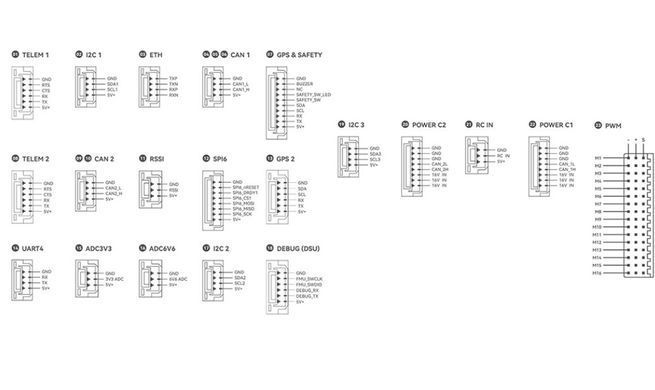
Контролер має 16 PWM-виходів, два порти GPS, два телеметричні порти та Ethernet зі швидкістю 100 Мбіт/с. Передбачені I²C, SPI-розширення й USB-C.
П’ять CAN-підключень розподілені між двома шинами: три належать до CAN1, два — до CAN2. Це необхідно враховувати під час планування мережі периферійних пристроїв.
Інтерфейси дозволяють підключати сумісні навігаційні модулі, регулятори обертів, датчики та бортові обчислювачі. Можливість роботи конкретного пристрою залежить від його протоколу та підтримки у прошивці.
Живлення 10–18 В
Основні входи живлення X25 EVO розраховані на напругу 10–18 В. Для USB передбачено діапазон 4,75–5,25 В.
У системі з PMU 2 Lite зовнішній модуль забезпечує контроль параметрів силового живлення. Для конфігурації X25 EVO зазначений вхід PMU 20–70 В і вимірювання струму до 220 А. Ці значення стосуються модуля живлення та не є допустимими параметрами входів самого контролера.
Основні переваги
- процесор STM32H7 із частотою 480 МГц;
- три інерційні модулі промислової серії IIM;
- два барометри різних моделей;
- магнітометр RM3100;
- подвійна температурна компенсація;
- система демпфування вібрацій четвертого покоління;
- 16 PWM-виходів;
- Ethernet 100 Мбіт/с і дві CAN-шини;
- підтримка ArduPilot та PX4.
Технічні характеристики
- Виробник: CUAV
- Модель: X25 EVO
- Тип пристрою: польотний контролер
- Процесор: STM32H7, Arm Cortex-M7
- Тактова частота: 480 МГц
- Інерційні модулі: 2 × IIM-42653, 1 × IIM-42652
- Барометри: TDK ICP-20100, Bosch BMP581
- Магнітометр: RM3100
- Температурна компенсація: подвійна система
- Демпфування вібрацій: подвійна система, четверте покоління
- PWM-виходи: 16
- Порти GPS: 2
- Телеметричні порти: 2
- CAN: 2 шини, 5 підключень — CAN1 × 3, CAN2 × 2
- Ethernet: 100 Мбіт/с
- Порти I²C: 3
- SPI-розширення: підтримується
- USB: Type-C
- RC-вхід: PPM, S.BUS, DSM
- Живлення контролера: 10–18 В
- Живлення через USB: 4,75–5,25 В
- Підтримувані прошивки: ArduPilot, PX4
- Робоча температура: від −20 до +85 °C
- Габарити: 76,5 × 45,45 × 32,2 мм
- Маса: 110 г