

 Signal
|
Кількість
|
Вартість
|
||
|
|
|||
|
|
|||
Технічні характеристики
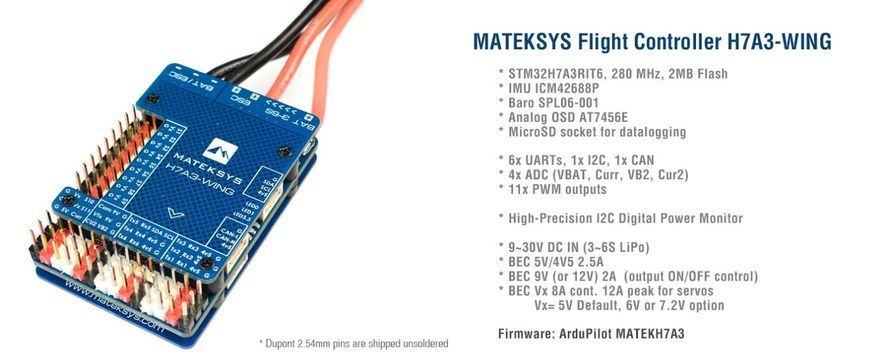
- MCU: STM32H7A3RIT6, 280 МГц Cortex-M7, 1,4 МБ RAM, 2 МБ Flash
- IMU: ICM42688P
- Baro: SPL06-001
- ЕМ: AT7456E
- Blackbox: гніздо MicroSD
- Цифровий монітор живлення I2C
- 6x Uarts (1,2,3,4, 5, 6) із вбудованою інверсією.
- 11 виходів ШІМ
- 1x I2C
- 1x CAN
- 4x АЦП (VBAT, Current, VB2, Cur2)
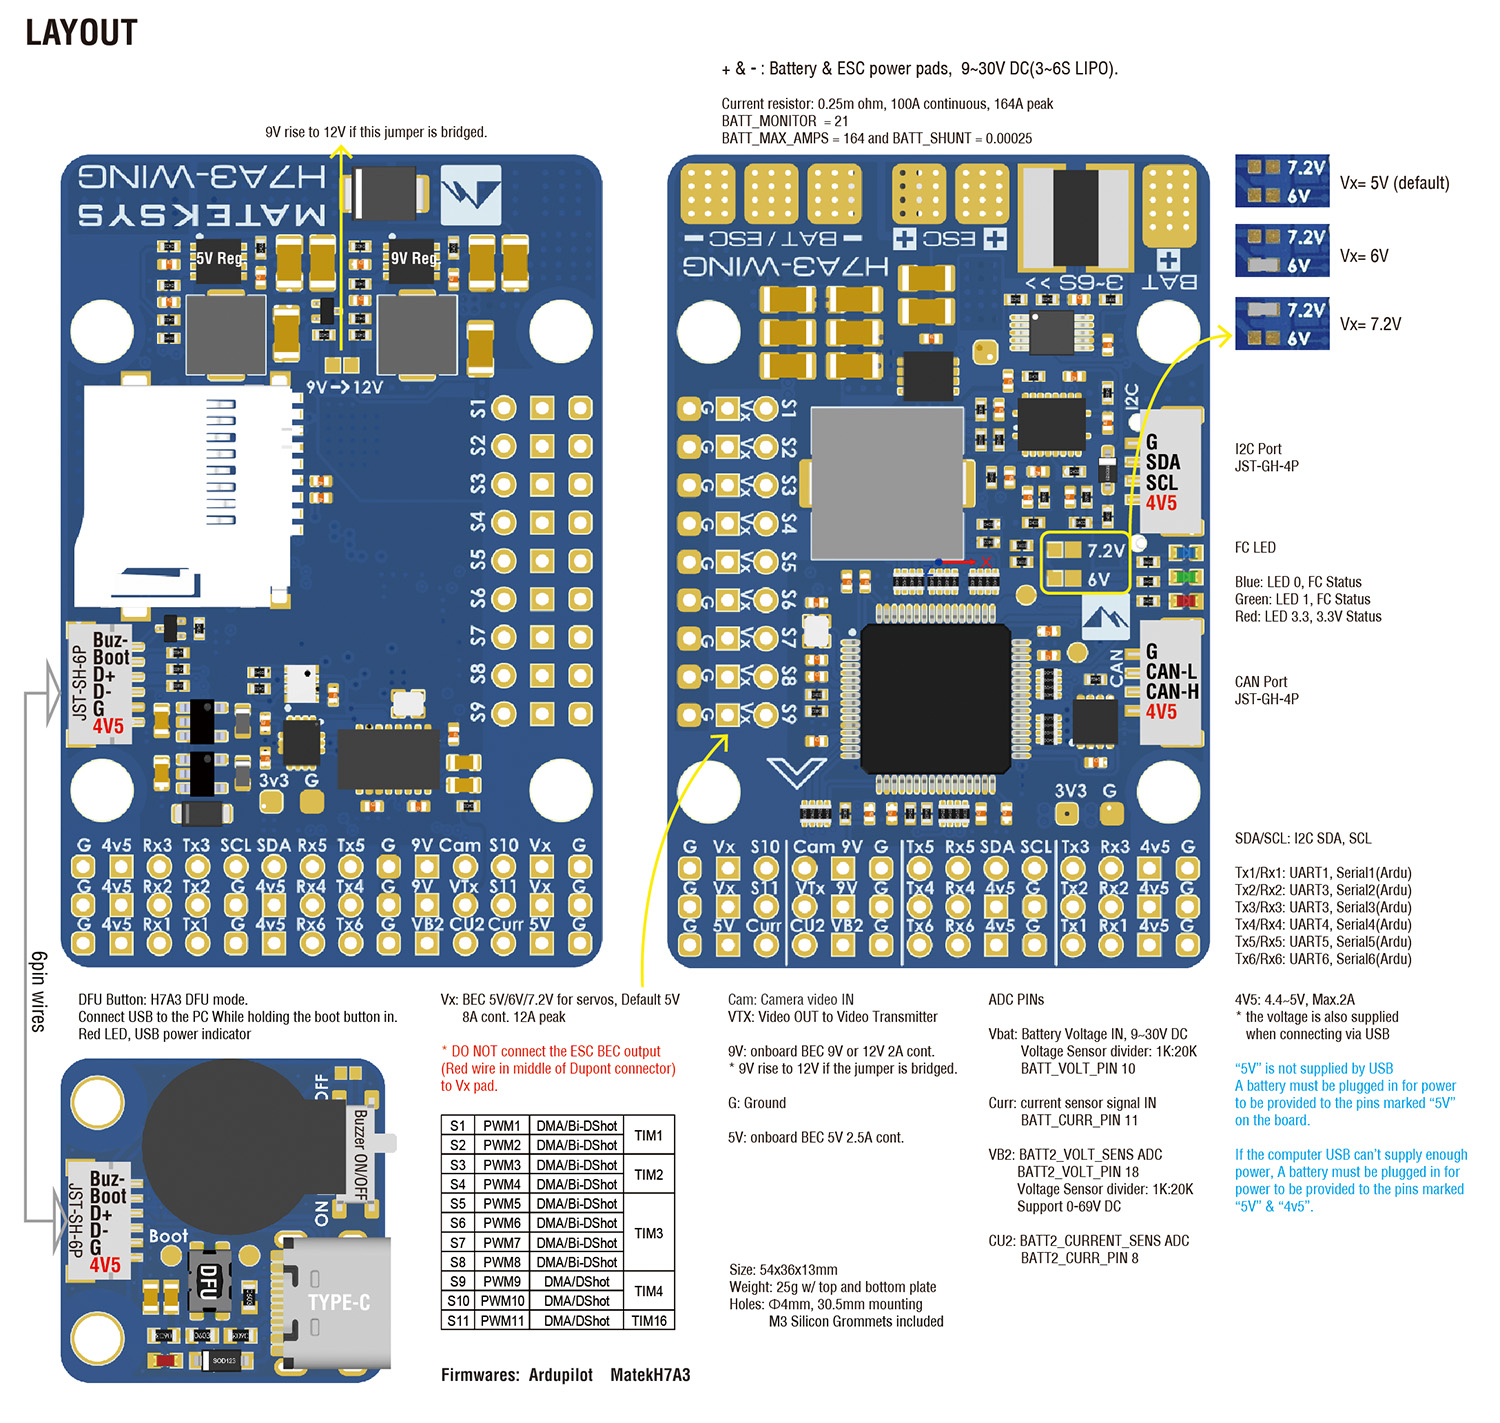
- 3 світлодіоди для стану FC (синій, червоний) та індикатор 3.3V (червоний)
- Подовжувач USB/звукового сигналу з Type-C (USB2.0)
- 2 роз'єми JST-GH1.25_4pin для CAN та I2C
- Вихід 9V/12V (вмикання/вимикання)
- Цифрове відео OSD підтримується будь-яким запасним UART
Стабілізатори
- Вхід Vbat: 9~30V (3~6S LiPo)
- BEC 5V/4v5: 2.5A постійно /3A пік
- BEC 9V/12V: 2A постійно /3A пік
- BEC Vx: 8A безперервно /12A пік, вихід 5V За замовчуванням, опція 6V або 7.2V.
- LDO 3.3V: макс. 200mA
Цифровий монітор живлення I2C
- Калібрування не потрібне.
- Резистор вимірювання струму: 0.00025 Ом
- Струм навантаження на резистор вимірювання струму: 100A (безперервно), 164A (імпульсно)
- Точність напруги: ±0.1%
- Точність струму: ±2%
- Адреса INA2xx I2C: 0x45 (69)
- Параметри
- BATT_MONITOR -> 21 (INA2xx)
- BATT_SHUNT -> 0.00025
- BATT_MAX_AMPS -> 164
- BATT_I2C_BUS -> 0 за замовчуванням
- BATT_I2C_ADDR -> 0 за замовчуванням (або 69)
Прошивка FC
- ArduPilot: MATEKH7A3 (4.6 або новіша версія)
- ArduPlanehttps://firmware.ardupilot.org/Plane/beta/MatekH7A3/
- ArduCopterhttps://firmware.ardupilot.org/Copter/beta/MatekH7A3/
- Прошивка за допомогою STM32CubeProgrammer
Фізичні характеристики
- Кріплення: 30,5 x 30,5 мм, Φ4 мм з люверсами Φ3 мм
- Розміри: 54 x 36 x 13 мм
- Вага: 30 г з USB-подовжувачем
Включаючи
- 1x H7A3-WING
- 1x USB (Type-C)/Beep (пасивний зумер) подовжувач з 6-контактним кабелем
- 1x 20 см Кабель JST-SH-6P - JST-SH-6P для USB-подовжувача.
- 2x кабель 20 см JST-GH-4P - JST-GH-4P для портів CAN та I2C
- 1x конденсатор Rubycon ZLH 35V 470uF
- Dupont 2.54 контакти (плата постачається нерозпаяною)
| ArduPilot | ||||||
| ШІМ | S1 | PWM1 GPIO50 | 5 В толерантний ввід/вивід | ТИМ1_Ч2 | ДМА/Бі-ДШот | Група1 |
| S2 | PWM2 GPIO51 | 5 В толерантний ввід/вивід | TIM1_CH3 | ДМА/Бі-ДШот | ||
| S3 | PWM3 GPIO52 | 5 В толерантний ввід/вивід | TIM2_CH1 | ДМА/Бі-ДШот | Група2 | |
| S4 | PWM4 GPIO53 | 5 В толерантний ввід/вивід | TIM2_CH2 | ДМА/Бі-ДШот | ||
| S5 | PWM5 GPIO54 | 5 В толерантний ввід/вивід | TIM3_CH3 | ДМА/Бі-ДШот | Група3 | |
| S6 | PWM6 GPIO55 | 5 В толерантний ввід/вивід | TIM3_CH4 | ДМА/Бі-ДШот | ||
| S7 | PWM7 GPIO56 | 5 В толерантний ввід/вивід | TIM3_CH1 | ДМА/Бі-ДШот | ||
| S8 | PWM8 GPIO57 | 5 В толерантний ввід/вивід | TIM3_CH2 | ДМА/Бі-ДШот | ||
| S9 | PWM9 GPIO58 | 5 В толерантний ввід/вивід | TIM4_CH1 | DMA/DShot | Група4 | |
| S10 | PWM10 GPIO59 | 5 В толерантний ввід/вивід | TIM4_CH2 | DMA/DShot | ||
| S11 | PWM11 GPIO60 | 5 В толерантний ввід/вивід | TIM16_CH1 | DMA/DShot | Група5 | |
| PWM1~PWM11 здатні Dshot і PWM. Однак змішування Dshot і нормальної роботи ШІМ для виходів обмежено групами, тобто включення Dshot для виходу в групі вимагає, щоб УСІ виходи в цій групі були налаштовані та використані як Dshot, а не як виходи ШІМ. Якщо сервопривод і двигун змішані в одній групі, переконайтеся, що ця група працює з найнижчою частотою ШІМ відповідно до специфікації сервоприводу. Тобто сказати. Якщо Серво підтримка Макс. 50Hz, ESC повинен працювати на частоті 50Hz в цій групі. |
||||||
| ПІНІО | 9V перемикач | GPIO81 | RELAY1_PIN | 81 | ||
| АЦП | Vbat pad | BATT_VOLTAGE_SENS | 0~36В | BATT_VOLT_PIN BATT_VOLT_MULT |
10 21.0 |
|
| Curr pad | BATT_CURRENT_SENS | 0~3, 3В | BATT_CURR_PIN BATT_AMP_PERVLT |
11 X |
||
| VB2 Pad | BATT2_VOLTAGE_SENS | 0~69В | BATT2_VOLT_PIN BATT2_VOLT_MULT |
18 21.0 |
||
| CU2 Pad | BATT2_CURRENT_SENS | 0~3, 3В | BATT2_CURR_PIN BATT2_AMP_PERVLT |
8 X |
||
| I2C | SCL/SDA | I2C3 | 5V толерантний ввід/вивід | на борту Baro SPL06-001 | I2C Адреса | 0x76 |
| на борту Baro INA2XX | I2C Адреса | 0x45 | ||||
| Цифрова швидкість I2C MS4525 ДЛВР-Л10Д |
ARSPD_BUS ARSPD_TYPE ARSPD_TYPE |
0 1 9 |
||||
| Магнітометр | COMPASS_AUTODEC | 1 | ||||
| МОЖЕ | CH/CL | CAN2 | 5V толерантний ввід/вивід | МОЖЕ | CAN_D1_ПРОТОКОЛ CAN_P1_DRIVER |
1 1 |
| МОЖЕ GPS CAN Compass Датчик повітряної швидкості CAN |
GPS_ТИП COMPASS_TYPEMASK ARSPD_TYPE |
9 0 8 |
||||
| УАРТ | USB | USB | консоль | SERIAL0_PROTOCOL | 2 | |
| TX1 RX1 | USART1 з/DMA | 5 В толерантний ввід/вивід | Телеметрія | SERIAL1_PROTOCOL | 2 | |
| TX2 RX2 | USART2 з/DMA | 5 В толерантний ввід/вивід | RC введення/приймач | SERIAL2_PROTOCOL | 23 | |
| TX3 RX3 | USART3 з/DMA | 5 В толерантний ввід/вивід | GPS | SERIAL3_PROTOCOL | 5 | |
| TX4 RX4 | UART4 без DMA | 5 В толерантний ввід/вивід | Запасний | SERIAL4_PROTOCOL | -1 | |
| TX5 RX5 | UART5 без DMA | 5 В толерантний ввід/вивід | Запасний | SERIAL5_PROTOCOL | -1 | |
| TX6 RX6 | USART6 без DMA | 5 В толерантний ввід/вивід | Запасний | SERIAL6_PROTOCOL | -1 | |
RC ВВЕДЕННЯ
Вхід RC налаштовано на USART2 (SERIAL2). Він підтримує всі послідовні протоколи RC. SERIAL2_PROTOCOL=23 за замовчуванням.
- PPM не підтримується.
- CRSF вимагає підключення Tx2 & Rx2 і встановити SERIAL2_OPTIONS на “0” (за замовчуванням).
- SBUS/DSM/SRXL підключається до контакту Rx2, але SBUS вимагає, щоб SERIAL2_OPTIONS було встановлено на “3”.
- FPort вимагає підключення до Tx2 і встановіть SERIAL2_OPTIONS на “7”. Якщо телеметрія не працює, спробуйте встановити SERIAL7_OPTIONS = 135.
- SRXL2 вимагає підключення до Tx2 і автоматично забезпечує телеметрію. Встановити SERIAL2_OPTIONS на “4”.
- Будь-який UART також можна використовувати для системних з’єднань RC в ArduPilot і сумісний з усіма протоколами, крім PPM. Див Системи радіоуправління для деталей.
ArduPilot Relay (PINIO)
- Вихід 9В/12В УВІМКНЕНО за замовчуванням
- RELAY1_FUNCTION 1
- RELAY1_PIN 81//PINIO1 GPIO
- RC7_OPTION 28//Relay1 Увімкнення/Вимкнення, Використовуйте CH7 Передавача, щоб встановити 9V/12V УВІМКНЕННЯ/ВИМКНЕННЯ
Налаштована функція буде активована, коли значення pwm допоміжного перемикача стане вищим за 1800. Він буде деактивований, коли значення впаде нижче 1200.
Перевірте значення pwm, надіслане з передавача, коли комутатор високий і низький, використовуючи початкове налаштування планувальника місії >> Обов’язкове обладнання >> Екран калібрування радіозв’язку. Якщо він не піднімається вище 1800 або нижче 1200, найкраще відрегулювати кінцеві точки сервоприводу в передавачі.
- сет LOG_BACKEND_TYPE = 1 (Файл) для реєстрації SD-карт.
- сет BATT_MONITOR = 21, BATT_SHUNT = 0, 00025, BATT_MAX_AMPS = 164 для використання вбудованого цифрового монітора живлення I2C.