



 Signal
|
Количество
|
Стоимость
|
||
|
|
|||
|
|
|||
Полетный контроллер CUAV X25 EVO
Автопилот для промышленных беспилотных систем
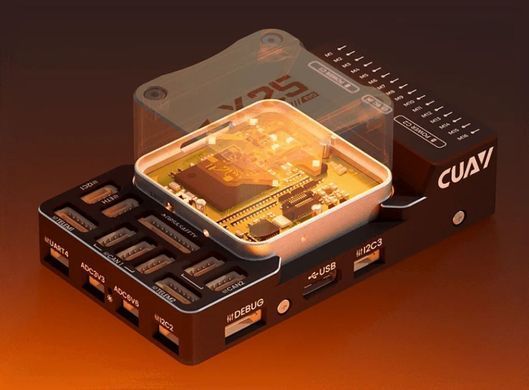
CUAV X25 EVO — полетный контроллер промышленного класса для мультикоптеров, самолетов, VTOL-платформ и других автономных аппаратов. Модель объединяет процессор STM32H7, три инерциальных модуля, два барометра и расширенные возможности подключения периферии.
Контроллер подходит для разработки систем аэросъемки, картографирования, инспекции объектов и наблюдения за территориями. Поддержка ArduPilot и PX4 позволяет выбирать программную платформу с учетом конфигурации аппарата и задач проекта.
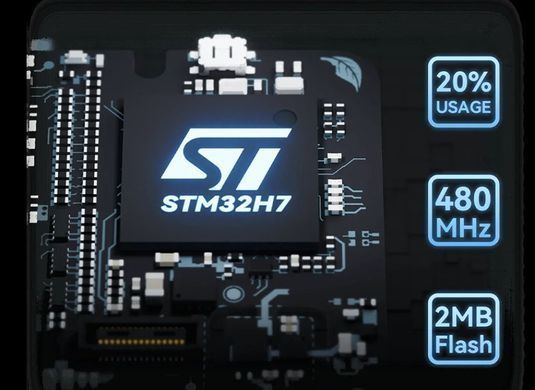
Процессор STM32H7 с частотой 480 МГц
Вычислительная часть построена на процессоре STM32H7 с ядром Arm Cortex-M7 и частотой 480 МГц. Его ресурсы используются для обработки показаний датчиков, оценки ориентации, стабилизации и выполнения навигационных алгоритмов.
X25 EVO может служить центральным элементом системы управления с различными датчиками и исполнительными механизмами. Доступный набор функций определяется прошивкой и подключенным оборудованием.
Три инерциальных модуля
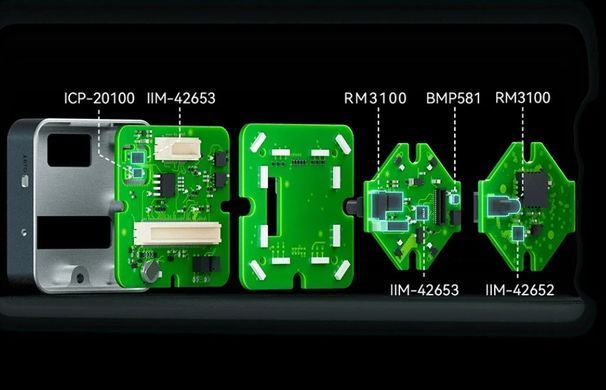
Сенсорная система включает два модуля IIM-42653 и один IIM-42652. Каждый IMU измеряет ускорение и угловую скорость, необходимые для оценки движения аппарата.
Три источника инерциальных данных позволяют автопилоту сопоставлять показания и обнаруживать расхождения. Резервирование помогает контролировать качество измерений, а реакция на неисправность зависит от алгоритмов и настроек прошивки.
Два барометра и магнитометр RM3100
Для измерения атмосферного давления предусмотрены TDK ICP-20100 и Bosch BMP581. Их показания используются для барометрической оценки высоты.
Магнитометр RM3100 измеряет магнитное поле для навигационных алгоритмов. При размещении контроллера необходимо учитывать положение силовых кабелей, двигателей и других источников магнитных помех.
Температурная стабилизация
Двойная система температурной компенсации помогает уменьшить температурный дрейф датчиков и стабилизировать условия работы электроники. Она охватывает инерциальные сенсоры и компоненты, влияющие на точность обработки и синхронизации измерений.
Это актуально при прогреве аппарата и изменении температуры окружающей среды. Температурная стабилизация дополняет калибровку сенсоров и правильную настройку автопилота.
Двойное демпфирование вибраций
X25 EVO использует систему амортизации четвертого поколения, сочетающую внутреннее демпфирование с внешними амортизирующими креплениями. Она уменьшает передачу колебаний от рамы к чувствительным компонентам.
Для получения качественных измерений также необходимы исправные двигатели, сбалансированные пропеллеры и правильный монтаж. Демпфирование снижает влияние вибраций, но не заменяет эти меры.
Подключение периферии
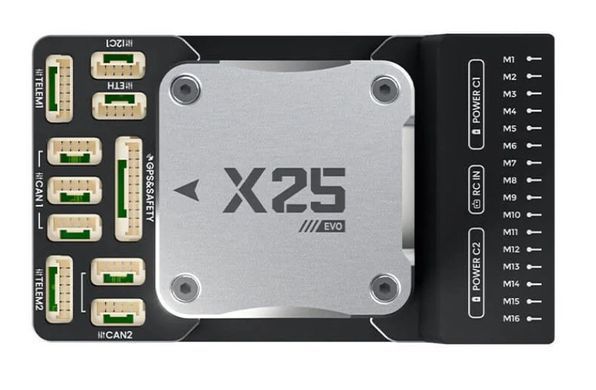
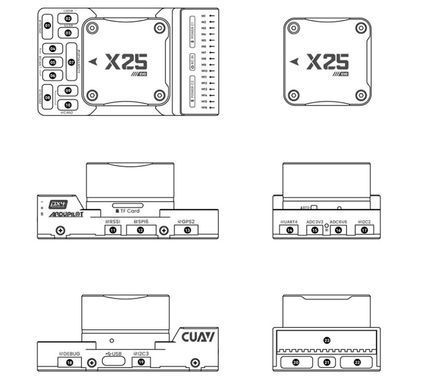
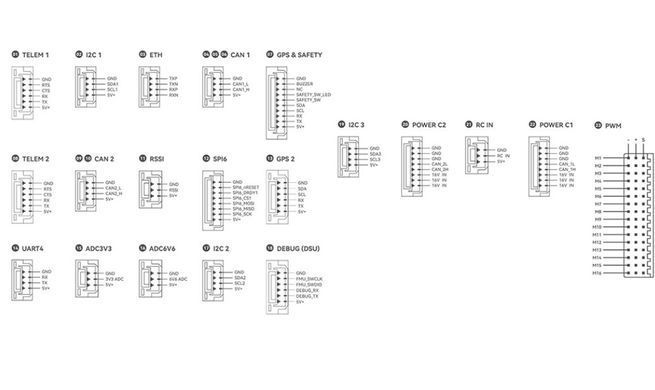
Контроллер оснащен 16 PWM-выходами, двумя портами GPS, двумя телеметрическими портами и Ethernet со скоростью 100 Мбит/с. Предусмотрены I²C, SPI-расширение и USB-C.
Пять CAN-подключений распределены между двумя шинами: три относятся к CAN1, два — к CAN2. Это следует учитывать при проектировании сети периферийного оборудования.
Интерфейсы позволяют подключать совместимые навигационные модули, регуляторы оборотов, датчики и бортовые вычислители. Работа конкретного устройства зависит от используемого протокола и его поддержки в прошивке.
Питание 10–18 В
Основные входы питания X25 EVO рассчитаны на напряжение 10–18 В. При подключении через USB допустим диапазон 4,75–5,25 В.
В системе с PMU 2 Lite внешний модуль контролирует параметры силового питания. Для конфигурации X25 EVO указан вход PMU 20–70 В и измерение тока до 220 А. Эти характеристики относятся к модулю питания и не определяют допустимые параметры входов самого контроллера.
Основные преимущества
- процессор STM32H7 с частотой 480 МГц;
- три инерциальных модуля промышленной серии IIM;
- два барометра разных моделей;
- магнитометр RM3100;
- двойная температурная компенсация;
- система демпфирования вибраций четвертого поколения;
- 16 PWM-выходов;
- Ethernet 100 Мбит/с и две CAN-шины;
- поддержка ArduPilot и PX4.
Технические характеристики
- Производитель: CUAV
- Модель: X25 EVO
- Тип устройства: полетный контроллер
- Процессор: STM32H7, Arm Cortex-M7
- Тактовая частота: 480 МГц
- Инерциальные модули: 2 × IIM-42653, 1 × IIM-42652
- Барометры: TDK ICP-20100, Bosch BMP581
- Магнитометр: RM3100
- Температурная компенсация: двойная система
- Демпфирование вибраций: двойная система, четвертое поколение
- PWM-выходы: 16
- Порты GPS: 2
- Телеметрические порты: 2
- CAN: 2 шины, 5 подключений — CAN1 × 3, CAN2 × 2
- Ethernet: 100 Мбит/с
- Порты I²C: 3
- SPI-расширение: поддерживается
- USB: Type-C
- RC-вход: PPM, S.BUS, DSM
- Питание контроллера: 10–18 В
- Питание через USB: 4,75–5,25 В
- Поддерживаемые прошивки: ArduPilot, PX4
- Рабочая температура: от −20 до +85 °C
- Габариты: 76,5 × 45,45 × 32,2 мм
- Масса: 110 г